Künstliche Intelligenz und Robotik in der Haselnussanlage (autonome Roboter, Erkennung von Früchten/Schädlingen)
Inhalt generiert durch künstliche Intelligenz — vor der Anwendung prüfen
Dieser Artikel wurde automatisch aus einer Sammlung der Haselnussliteratur unter Verwendung von künstlicher Intelligenz zusammengestellt und kann Fehler oder veraltete Daten enthalten. Er dient als Ausgangspunkt für weitere Forschungen und nicht als fachlicher Rat. Dosierungen, Mittel und Zeitpläne sind informativ und hängen von der Sorte, dem Standort und den geltenden Vorschriften ab — prüfen Sie diese unbedingt bei der Beratungsstelle und auf offiziellen Quellen, bevor Sie sie anwenden.
Künstliche Intelligenz (KI), maschinelles Lernen (ML) und autonome Robotik sind bereits in Obstplantagen eingezogen — und damit auch in Haselnussanlagen. Während die Fernerkundung mit Drohnen und IoT-Sensoren die Frage beantwortet „Was passiert in meiner Anlage?“, geht dieser Artikel einen Schritt weiter: Er befasst sich damit, wie Systeme Krankheiten, Schädlinge und Früchte auf Bildern selbstständig erkennen, wie sie Erträge auf Basis seltener Messungen abschätzen und wie autonome Roboter sich selbstständig durch die Reihen bewegen und Arbeiten ausführen. Für den kroatischen Produzenten liegt der Hauptwert in der realistischen Einschätzung: Was davon ist bereits im Feld im Einsatz und was befindet sich noch im Labor oder in Forschungsprojekten? Der wichtigste Referenzrahmen für Haselnuss ist das europäische Projekt PANTHEON, um das in den letzten Jahren der Großteil der relevanten Literatur gerade für diese Kultur entstanden ist.
Warum ist dies ein „fortgeschrittener Ansatz“?
Der Bereich der digitalen Landwirtschaft umfasst Werkzeuge, die dem Menschen bessere Daten liefern: Sensoren, Satelliten- und Drohnenaufnahmen, Software für die Dokumentation, Entscheidungshilfesysteme (DSS). Bei diesen Werkzeugen trifft und führt der Mensch die Entscheidung weiterhin selbst. KI und Robotik verändern genau diesen Teil der Kette:
- Wahrnehmung — der Algorithmus „sieht“ und klassifiziert selbst (gesundes/krankes Blatt, vorhanden/nicht vorhanden Schädling, reife/unreife Frucht, zu entfernender Austrieb).
- Schätzung und Vorhersage — das Modell berechnet aus einer Stichprobe von Messungen den Zustand der gesamten Anlage (z. B. GesamtErtrag), ohne jeden einzelnen Baum zu messen.
- Aktion — der autonome Maschine navigiert selbstständig durch die Reihe und führt den Eingriff aus (Entfernen von Austrieben, gezielte Anwendung, Datensammlung).
Dies ist der Unterschied zwischen einem „intelligenteren Werkzeug in der Hand des Agronomen“ und einer „Maschine, die einen Teil der Arbeit anstelle des Menschen ausführt“. Genau aufgrund dieses Unterschieds ist die Technologie vielversprechend, aber auch noch unreif: Je höher der Grad der Autonomie, desto teurer, zerbrechlicher und weiter entfernt von der serienmäßigen Anwendung auf einem durchschnittlichen Familienbetrieb (OPG) ist die Lösung.
PANTHEON — Referenzprojekt für Haselnuss
PANTHEON (Precision Farming of Hazelnut Orchards) ist ein europäisches Forschungsprojekt, das im Rahmen des Programms Horizont 2020 (Horizon 2020, Zuwendungsbescheid Nr. 774571) finanziert wurde. Dies war bisher der ernsthafteste Versuch, das gesamte Arsenal der Präzisionslandwirtschaft — Robotik, Fernerkundung, IoT und Big-Data-Verarbeitung — genau auf Haselnuss anzuwenden. Im Konsortium sind vier Universitäten und zwei Industriepartner beteiligt, darunter auch Ferrero, der weltweit größte Verbraucher von Haselnüssen.
Die Idee ist folgende: Anstatt einer festen, einheitlichen Bearbeitung der gesamten Anlage, bewegen sich eine kleinere Anzahl heterogener Roboter-Einheiten (Boden- und Luftfahrzeuge) durch die Anlage, sammeln Daten auf der Ebene einzelner Bäume und führen einen Teil der Feldarbeiten aus. Alle Daten fließen in eine zentrale Einheit, die als SCADA-System (Supervisory Control And Data Acquisition — überwachende Steuerung und Datenerfassung) organisiert ist, wie es aus der industriellen Automatisierung bekannt ist. Die zentrale Einheit führt dann automatische Rückkopplungsmaßnahmen durch (z. B. Regulierung der Bewässerung) und unterstützt die Entscheidungen des Agronomen (z. B. Vorschläge für den Schnitt).
Was PANTHEON konkret anvisiert
Das Projekt hat sich bewusst auf Aktivitäten beschränkt, bei denen Robotik und Sensorik einen echten Unterschied machen, damit die Ziele realistisch sind:
| Aktivität | Rolle der KI/Robotik |
|---|---|
| Bewässerung | Boden- und Pflanzensensoren + automatische Regulierung des Wasserzuflusses |
| Schnitt | Schnittvorschläge auf Basis von 3D-Modellen der Krone (Entscheidungsunterstützung) |
| Erkennung und Entfernung von Austrieben (Suckers) | autonome Erkennung und gezielte Behandlung von Austrieben |
| Erkennung von Schädlingen und Krankheiten | Überwachung des Auftretens und Quantifizierung der Schadensschwellen |
| Ertragsschätzung (production estimation) | Ertragsmodell aus seltenen Messungen pro Baum |
Die Architektur des SCADA-Systems besteht aus einem drahtlosen Rückgrat (Wireless Backbone Network), einer Flotte von Bodenrobotern (UGV), einem oder mehreren Luftrobotern (UAV), einem IoT-Netzwerk und einer zentralen Einheit. Luft- und Bodenroboter bewegen sich durch die Anlage und sammeln Daten über den Zustand der Pflanzen, wobei die Bodenroboter zusätzlich einzelne Arbeiten ausführen.
Roboterplattformen und Navigation
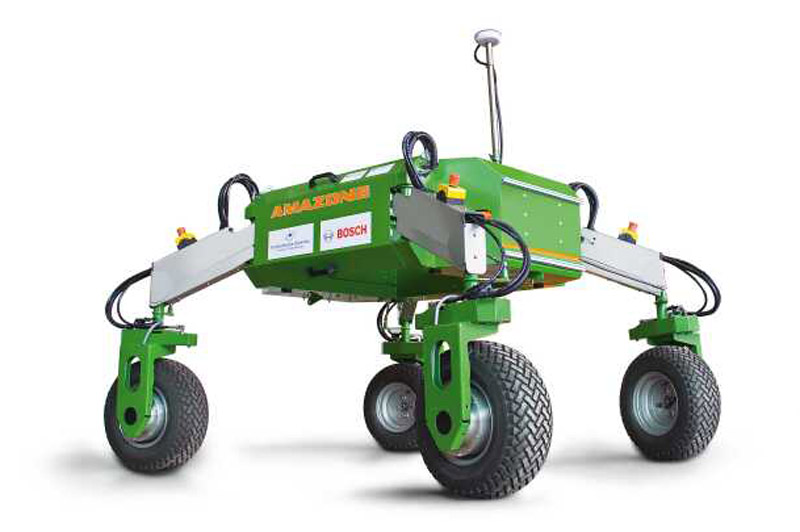
PANTHEON verwendete für die Bodenarbeiten zwei Roboterplattformen SHERPA HL, die mechanisch für den Einsatz in der Anlage angepasst wurden. Eine Plattform ist für die Ackermann-Lenkkinematik (wie bei einem Auto) ausgelegt, die andere kann sowohl im Ackermann-Modus als auch im omnidirektionalen Modus arbeiten. Die experimentelle Validierung zeigte, dass das Ackermann-Modell für die Navigation durch Haselnussreihen praktischer ist als der omnidirektionale Modus. Zur Orientierung im Raum nutzt der Roboter SLAM (simultane Lokalisierung und Kartierung), zusammen mit einer ganzen Schicht von Algorithmen für Steuerung, Navigation und Pfadplanung.
Autonomes Entfernen von Austrieben — Beispiel einer abgeschlossenen Aufgabe
Das konkreteste Ergebnis des Projekts ist die autonome Steuerung von Austrieben (Suckers). Austriebe aus der Basis des Strauchs verbrauchen Nährstoffe und Wasser und werden manuell oder mit Herbiziden entfernt — eine Arbeit, die mehrmals in der Saison wiederholt wird. Der PANTHEON-Robot hat diese Aufgabe an fünf zielgerichteten Bäumen in derselben Reihe im Versuchsfeld durchgeführt: Er navigierte selbstständig zu den Standorten der ausgewählten Bäume und die Austriebe wurden:
- detektiert in Echtzeit mit Hilfe des YOLO-Modells auf RGB-D-Bildern (Farbe + Tiefe),
- segmentiert mit dem Grünindex ExG (Excess Green),
- rekonstruiert und lokalisiert im Raum mit Hilfe der Kimera-Bibliothek, und anschließend wurde die gezielte Behandlung durchgeführt.
Für die Detektion der Austriebe stellten die Forscher das konvolutionale neuronale Netzwerk YOLOv3 (Variante tiny, Kompromiss zwischen Geschwindigkeit und Genauigkeit, Eingangsgröße 608×608) fein ein, das auf einem vortrainierten Modell (ImageNet) zusätzlich mit Bildern, die in der Anlage aufgenommen wurden, trainiert wurde. Zwei Hauptherausforderungen im offenen Feld waren das Hintergrundrauschen (Gras, andere Pflanzen) und die extrem wechselnden Lichtverhältnisse.
Ertragsschätzung mit maschinellem Lernen
Es ist nicht realistisch, jeden Baum in einer großen Anlage kontinuierlich zu messen. Daher ist es entscheidend, Werkzeuge zu entwickeln, die den GesamtErtrag aus seltenen Messungen im Raum und in der Zeit abschätzen. Die Grundannahme ist, dass alle Bäume in einer ausreichend kleinen Zone der Anlage ähnlichen Bedingungen ausgesetzt sind und daher vergleichbare Verluste aufweisen; aus der Messung weniger Pflanzen wird dann der Zustand der nicht gemessenen Pflanzen und der GesamtErtrag der gesamten Anlage geschätzt. Dies ist eine typische Aufgabe des maschinellen Lernens: Das Modell lernt die Beziehung zwischen wenigen messbaren Größen (z. B. Kronenparameter, historische Daten, Vegetationsindizes) und dem endgültigen Ertrag.
In der Haselnussliteratur werden agronomische Indikatoren, die maschinell erfasst und als Eingabe für das Modell verwendet werden können, miteinander verknüpft — beispielsweise die Querschnittsfläche des Stamms (TCSA) in 30 cm Höhe, die Masse des abgeschnittenen Holzes pro Baum sowie der Ertrag pro Baum ausgedrückt als Masse der Früchte in der Schale, woraus auch die Ertragseffizienz (yield efficiency) berechnet wird. Computermodelle in der Landwirtschaft sind in Kroatien keine Neuheit: Sie werden bereits zur Bewertung von Böden und zur Schätzung des möglichen Ertrags von Kulturen, zur Versorgung des Bodens mit Nährstoffen und zum Bedarf an Düngung eingesetzt.
Realer Anwendungsbereich
Die Ertragsschätzung durch ein Modell ist nützlich für die Planung (Abholung, Trocknung, Logistik, Vertragsgestaltung), bleibt aber eine Schätzung mit Unsicherheit. Die Genauigkeit hängt von der Qualität und der Anzahl der Felddaten ab, mit denen das Modell „gefüttert“ und für die konkrete Sorte und den Standort kalibriert wird.
Erkennung von Krankheiten, Schädlingen und Früchten (Computer Vision)
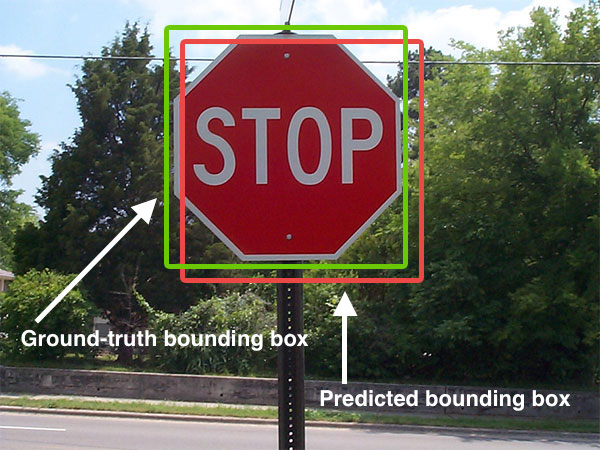
Der reifste und zugänglichste Teil der KI im Obstbau ist die Computer Vision — Erkennung auf Bildern. Der Ansatz ist fast immer derselbe: Eine Sammlung markierter Bilder (gesund/krank, Schädlingsart, Reifegrad der Frucht) wird gesammelt, darauf wird ein konvolutionales neuronales Netzwerk (CNN) oder ein Detektor wie die YOLO-Familie trainiert, und das Modell klassifiziert dann neue Aufnahmen von Drohnen-, Roboter- oder Telefonkameras in Echtzeit.
Was sagt die Literatur (orientierende Zahlen)
| Anwendung | Ansatz | Gemeldete Genauigkeit / Leistung | Anmerkung |
|---|---|---|---|
| Detektion von Blattkrankheiten bei Walnüssen | Deep Learning, 726 Bilder (365 krank, 361 gesund) | bis zu 99,58 % | verwandte Kultur; kleiner, „sauberer“ Datensatz |
| Detektion von Schädlingen in Obstplantagen | verbesserter YOLOv4, in Echtzeit | hohe Detektionsgenauigkeit | allgemeine Obstplantage |
| Zählen von Früchten aus der Luft (Durian) | Modell vom Typ EN-YOLO, Drohne | 95,3 % Genauigkeit beim Zählen | mit Wissensdatenbank für Entscheidungen |
| Sortierung von unzureichend entwickelten Haselnüssen | Stoßakustik + Klassifikator (SVM) | ~97 %, 20–40 Früchte/s | Nachbereitung nach der Ernte, nicht im Feld |
Die Zahlen sind orientierend und stammen aus einzelnen Studien unter kontrollierten Bedingungen; in einer realen Anlage (wechselhaftes Licht, Staub, überlappendes Laub, andere Pflanzen im Hintergrund) ist die Genauigkeit regelmäßig niedriger. Eine italienische Übersicht „Smart Agriculture“ nennt direkt den wahren Wert dieses Ansatzes für Haselnuss: Frühe Diagnose — Algorithmen zur Bilderkennung analysieren Blätter, Früchte und Blüten und entdecken rechtzeitig Anzeichen von Krankheiten oder Befall.
Verbindung mit der Fernerkundung
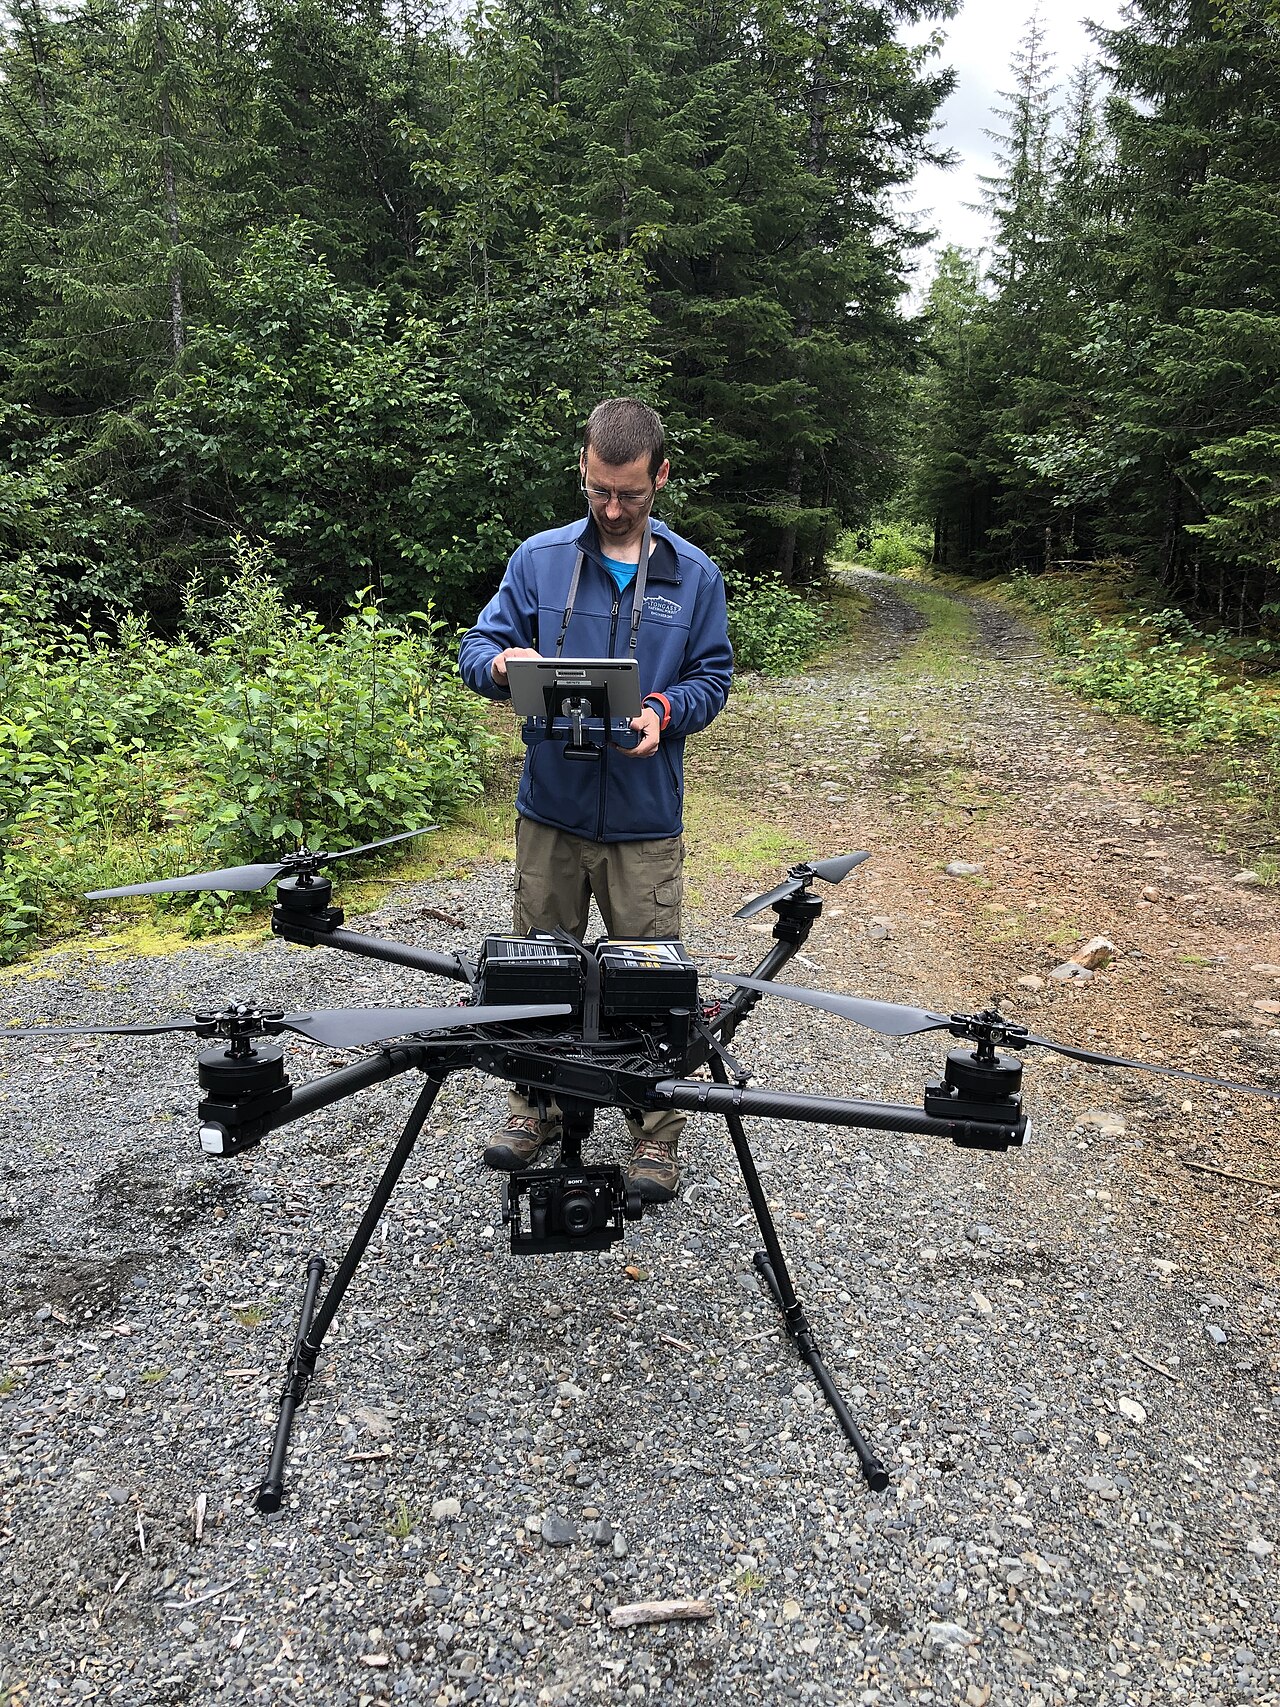
Computer Vision funktioniert nicht nur mit Nahaufnahmen. Sensoren und Vegetationsindizes (z. B. NDVI, CWSI, Karotinoid-Indizes) können Stress und Krankheiten auf der Ebene des Baumes früh signalisieren; bei anderen Kulturen wurden so Huanglongbing bei Zitrusfrüchten und Verticillium-Welke bei Olivenbäumen vor sichtbaren Symptomen erkannt. Systematische Übersichten zur Überwachung von Obstplantagen mit Drohnen und neuronalen Netzen nennen genau diese Anwendungen: Segmentierung von Bäumen, Detektion von Krankheiten und schädlichen Insekten, Erkennung von Früchten und Ertragsschätzung.
Neueste Entwicklungen (2025)
Neueste Forschungen verbinden Detektoren wie YOLO mit großen Sprach- und visuell-sprachlichen Modellen, damit das System nicht nur das Problem erkennt, sondern auch eine Maßnahme vorschlägt (z. B. EN-YOLO mit einer „Wissensdatenbank von Experten“ für Entscheidungen im Pflanzenschutz). Parallel dazu werden leichte Varianten von Modellen für den Betrieb auf günstigem eingebetteter Hardware (Raspberry Pi, Drohnen) entwickelt, was den Weg für den Einsatz auch außerhalb des Labors ebnet. Es erscheinen auch spezialisierte Roboter zur Erkundung (Scouting), z. B. zur Detektion von virusinfizierten Pflanzen im Feld.
Stand der Technologie: Was funktioniert, was nicht
Technologien sollten nach ihrer Reife für den tatsächlichen Einsatz in Haselnussanlagen klassifiziert werden:
| Technologie | Reifegrad | Realität für kroatische Erzeuger |
|---|---|---|
| Erkennung von Krankheiten/Schädlingen auf Bildern (Smartphone/Drohne) | mittel–hoch | verfügbar als Diagnosehilfsinstrument; Ergebnisse müssen überprüft werden |
| Ertragsprognose basierend auf Messmodellen | mittel | machbar bei ausreichenden Felddaten und Kalibrierung |
| Maschinenunterstützter Schnitt (Schnittvorschläge) | niedrig–mittel | überwiegend Forschungsstatus; der Schnitt wird weiterhin vom Menschen ausgeführt |
| Autonome UGV für Ausläufer / Datenerfassung (PANTHEON) | niedrig (forschungsbedingt) | im Versuch nachgewiesen, kein Serienprodukt |
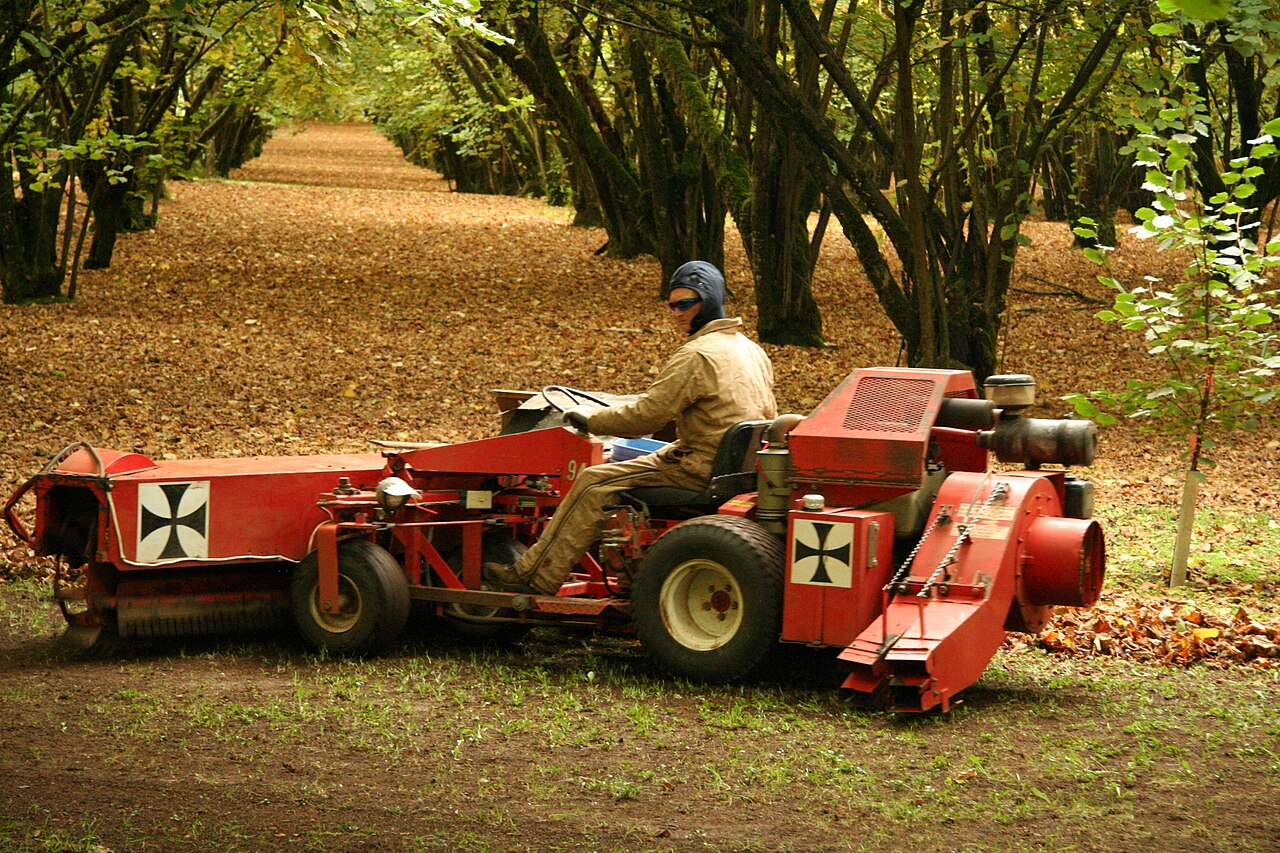
| Mechanisierte Haselnussernte (Schütteln + Bodenansammlung) | hoch (reif, aber nicht "UI") | Standard auf Flächen über ~3 ha |
Wichtig: Autonome Robotik für Haselnüsse befindet sich noch im Forschungsstadium. PANTHEON hat gezeigt, dass bestimmte Aufgaben (Entfernung von Ausläufern, Datenerfassung pro Baum) autonom durchgeführt werden können, dies ist jedoch kein Produkt, das man "vom Regal" kaufen kann. Robotikanwendungen in der Landwirtschaft befinden sich weiterhin in der Entwicklung, mit vielen unerforschten Einsatzmöglichkeiten. Im Gegensatz dazu ist die klassische Mechanisierung der Ernte – die keine UI ist, sondern Maschinen zum Schütteln und saugenden Aufsammeln der Früchte vom Boden – längst Realität und senkt auf großen Flächen die Kosten (die Ernte verursacht sonst bis zu ~50 % der gesamten Produktionskosten).
Praktische Empfehlungen und häufige Fehler
Was sich heute für einen Familienbetrieb (OPG) rentiert und machbar ist:
- Beginnen Sie mit Computer Vision als Diagnosehilfe – Anwendungen/Dienste, die auf Basis von Blattdiagnosen mögliche Ursachen vorschlagen. Behandeln Sie diese als "zweite Meinung", nicht als definitive Diagnose.
- Kombinieren Sie Vision mit Drohnen und Vegetationsindizes zur frühzeitigen Erkennung von Stress-Herdstellen, und besuchen Sie gezielt nur die problematischen Zonen.
- Für die Ertragsprognose erfassen Sie systematisch Felddaten (Baumproben, Messungen) – ohne hochwertige Eingangsdaten ist kein Modell zuverlässig.
- Erwägen Sie mechanisierte Ernte und Nachbehandlung (Kombinierte Sammelmaschine, Trockner) im Rahmen von Förderprogrammen (z. B. Operations-Typ aus dem Strategischen Plan der GAP / früher IPARD), da die Ausrüstung teuer ist und sich oft auch durch Dienstleistungsarbeiten für andere rentiert.
Häufige Fehler:
- Glauben an veröffentlichte Genauigkeiten von "99 %". Diese Zahlen gelten für ordentliche Labordatensätze; in einer staubigen Anlage unter wechselnden Lichtverhältnissen ist das Ergebnis schlechter.
- Autonome Roboter als Komplettlösung zu kaufen. Für Haselnüsse gibt es ein solches Serienprodukt praktisch nicht; es handelt sich um Forschungsplattformen.
- Vorbereitung der Fläche für die Mechanisierung zu vernachlässigen. Sowohl für die maschinelle Ernte als auch für die Roboterverfahrt muss der Boden geebnet und sauber sein (Zerkleinern, Walzen, Desikation des Grasbewuchses vor der Ernte), sonst sinkt die Effizienz der Maschinen.
- Automatische Empfehlungen zum Pflanzenschutz blind zu befolgen. Dosierungen, Mittel und Fristen hängen von der Sorte, dem Standort und der Zulassung des Mittels ab – überprüfen Sie immer die aktuelle Etikettierung und den Beratungsdienst.
Quellen
Dieser Artikel ist ein AI-Zusammenfassung aus einer internen Literatursammlung über Haselnüsse (RAG-Korpus) und öffentlich zugänglichen Quellen. Dosierungen, Zahlen und Aussagen sind informativ und müssen in den Originalquellen und beim Beratungsdienst überprüft werden. Hauptgenutzte Quellen:
- PANTHEON — Precision Farming of Hazelnut Orchards, Horizon 2020 (Nr. 774571), CORDIS — https://cordis.europa.eu/project/id/774571
- PANTHEON — offizielle Projektseiten und Deliverables (Universität Rom Tre) — https://pantheon.inf.uniroma3.it/
- Pantheon: robots giving a helping hand to hazelnut farmers, Europäische Kommission — https://digital-strategy.ec.europa.eu/en/news/pantheon-robots-giving-helping-hand-hazelnut-farmers
- Precision Farming of Hazelnut Orchards (PANTHEON) — SCADA for Agriculture (RAG-Korpus, PDF Deliverable; Entwicklung von UGV, SHERPA HL, Ackermann/SLAM)
- Potena et al. (2020), Sucker detection – Feineinstellung von YOLOv3 zur Erkennung von Ausläufern in Haselnussanlagen — https://doi.org/10.1109/ccta41146.2020.9206335
- An Autonomous Sucker Management Architecture (Validierung in PANTHEON-Anlage; YOLO + ExG + Kimera) – RAG-Korpus, 2022.
- Pretto et al. (2020), Building an Aerial-Ground Robotics System for Precision Farming (RHEA, PANTHEON, GRAPE, SWEEPER) – RAG-Korpus
- Orchard monitoring based on UAVs and image processing by ANN: a systematic review (2023) – RAG-Korpus
- Next-generation methods for early disease detection in crops (2023) – RAG-Korpus
- Erkennung von Blattkrankheiten bei Walnüssen mittels Deep Learning (726 Bilder, bis zu 99,58 %) – RAG-Korpus
- Detection of underdeveloped hazelnuts by impact acoustics (~97 %, 20–40 Früchte/s) – RAG-Korpus
- Parisi (2024), Smart Agriculture: Nuove Tecnologie in Agrometeorologia e Agronomia – RAG-Korpus
- Pacchiarelli et al. (2025), Influence of the Plant Training System on Yield and Nut Traits of European Hazelnut – https://doi.org/10.3390/agronomy15020345
- Hunt et al. (2025), Fernerkundung der Baumsundheit in Obstgärten – https://doi.org/10.3390/s25010288
- Gojak, M. (2020), Traktorscher Anbau zum Haselnusspflücken, FSB – RAG-Korpus
- Mechanisierung in der Produktion und Nachbehandlung von Haselnüssen im Unternehmen Minas-Zrno 1 (2021) – RAG-Korpus
- A real-time object detection model for orchard pests based on improved YOLOv4 – https://www.ncbi.nlm.nih.gov/pmc/articles/PMC9360051/
- Small Object Detection in Agriculture: Durian Orchards Using EN-YOLO (2025) – https://www.ncbi.nlm.nih.gov/pmc/articles/PMC12430213/
- Advancing site-specific disease and pest management in precision agriculture (2025) – https://arxiv.org/html/2510.24650v1